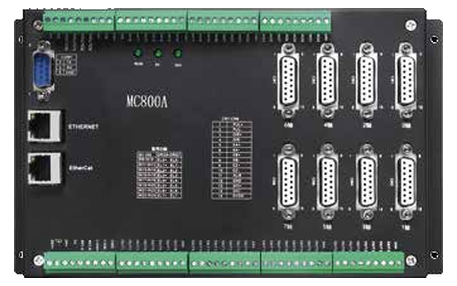
面向 3C 电子组装的贴标与贴辅料设备运动控制方案,采用恒昱 MC800A EtherCAT 运动控制器,硬件位置比较触发剥料与贴附,视觉飞拍纠偏,贴料精度 ±0.04mm,产能 ≥1200 PCS/H。
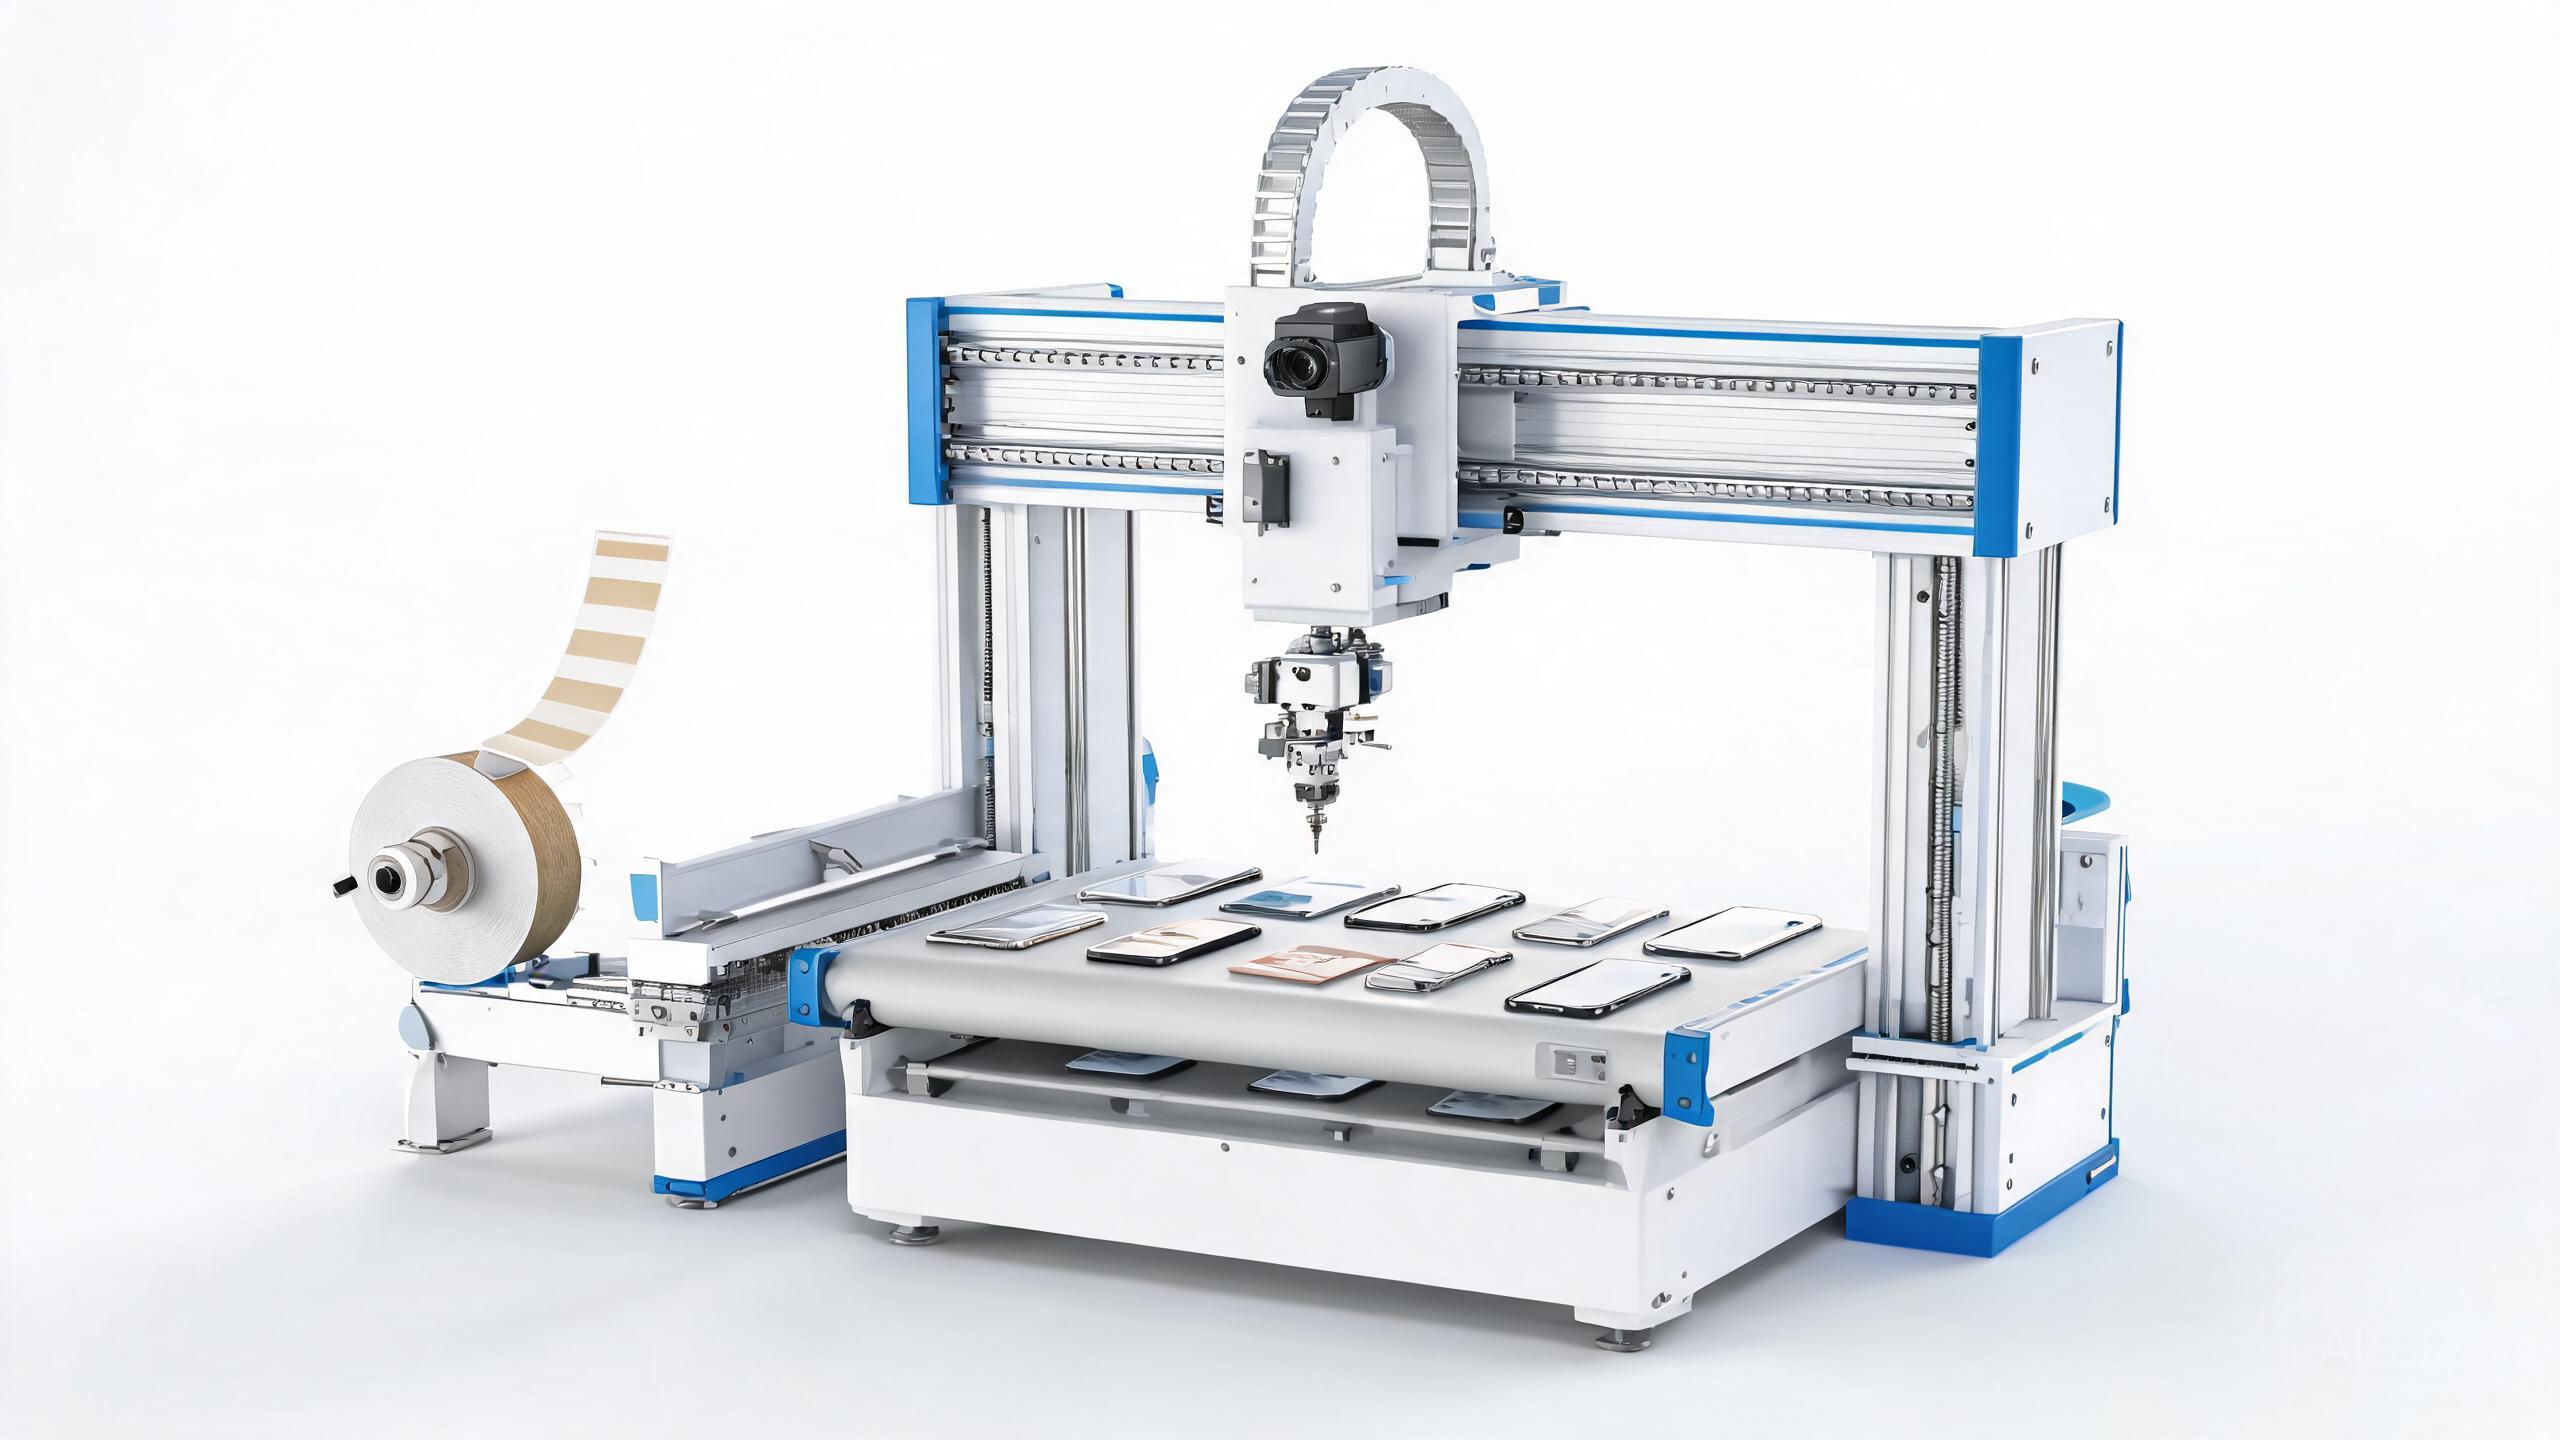
贴标机(Labeling)与贴辅料机(Auxiliary Material Lamination)广泛应用于 3C 电子组装,将标签、保护膜、导电胶、泡棉等辅料精确贴附至手机壳、平板壳、PCB 等工件表面。设备通过 上料 → 视觉定位 → 剥料 → 贴附 → 复检 → 下料 的工艺循环完成贴附,贴附精度与节拍直接影响产品良率与产线效率。MC800A 控制器以硬件位置比较与位置锁存实现剥料、贴附的微秒级精准触发,配合视觉飞拍纠偏,确保每片辅料贴附位置准确。
贴标 / 贴辅料对位置精度与节拍要求极高,剥料与贴附的时机、位置偏差直接影响良率
辅料从料带剥离的时机需与运动位置严格同步,触发过晚或过早都会导致辅料位置偏移、贴附歪斜。
3C 辅料贴附公差通常在 ±0.05mm 以内,需要运动位置与视觉纠偏紧密配合,才能稳定达到 ±0.04mm。
单机产能需 ≥1200 PCS/H,剥料、取料、贴附各环节衔接必须紧凑,控制器响应延迟会直接拉低产能。
辅料与工件均需拍照定位,相机触发、图像采集与运动位置必须硬件级同步,才能实现飞拍纠偏不停机。
以 PC + MC800A EtherCAT 运动控制器为核心,硬件位置比较触发剥料与贴附,视觉飞拍纠偏,构建高精度贴标 / 贴辅料运动平台
搭载贴标 / 贴辅料软件,负责工艺编程、视觉定位、辅料排版与生产管理,通过 EtherCAT 或以太网直连 MC800A 下发运动指令。
MC800A EtherCAT 运动控制器,32 轴总线 + 8 轴脉冲,4 路硬件位置比较与位置锁存,微秒级触发剥料、贴附与相机飞拍。
伺服驱动器驱动 XYZR 运动平台与料带收放机构,硬件位置比较触发剥料与贴附,视觉飞拍纠偏实现高精度贴附。
4 路硬件位置比较输出,运动到达指定位置时即时触发剥料、贴附与相机,延迟微秒级,避免软件轮询误差。
4 路硬件位置锁存,相机触发瞬间锁存当前编码器位置,视觉数据与运动位置精确对应,实现飞拍纠偏不停机。
32 轴 EtherCAT 总线 + 8 轴脉冲混合控制,伺服与步进灵活搭配,料带收放、输送等辅助轴可低成本接入。
32 入 / 32 出光电隔离 IO,4 路 PWM,满足气路、真空、剥料、复检等多路时序控制,无需扩展模块。
以 MC800A 为核心的贴标 / 贴辅料运动控制方案,精度、节拍与良率同步提升
贴标 / 贴辅料方案主控:恒昱 MC800A EtherCAT 运动控制器