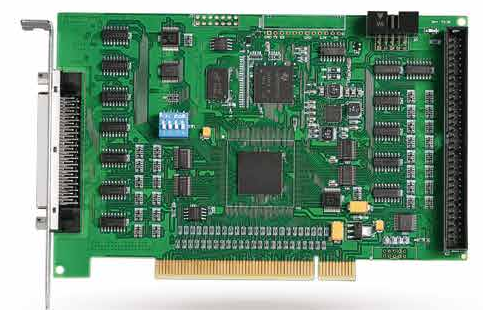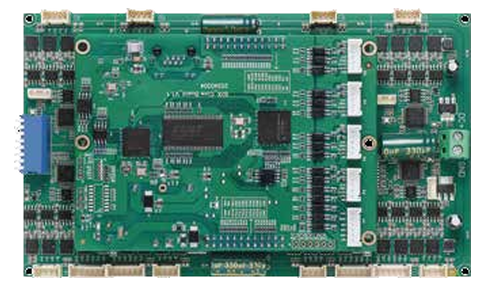
HY7800 高性能点位卡控制 XY 主轴,单台 MC800C 驱控一体控制器随 4 个 ZR 吸嘴头就近安装,同步驱动 4 组独立 Z / R 轴;坦克链内仅保留 1 根网线与 1 组电源,替代传统十几根脉冲 / 编码器 / IO 线缆,从根源解决拖链长期往复弯折磨损破皮、短路停机的难题。
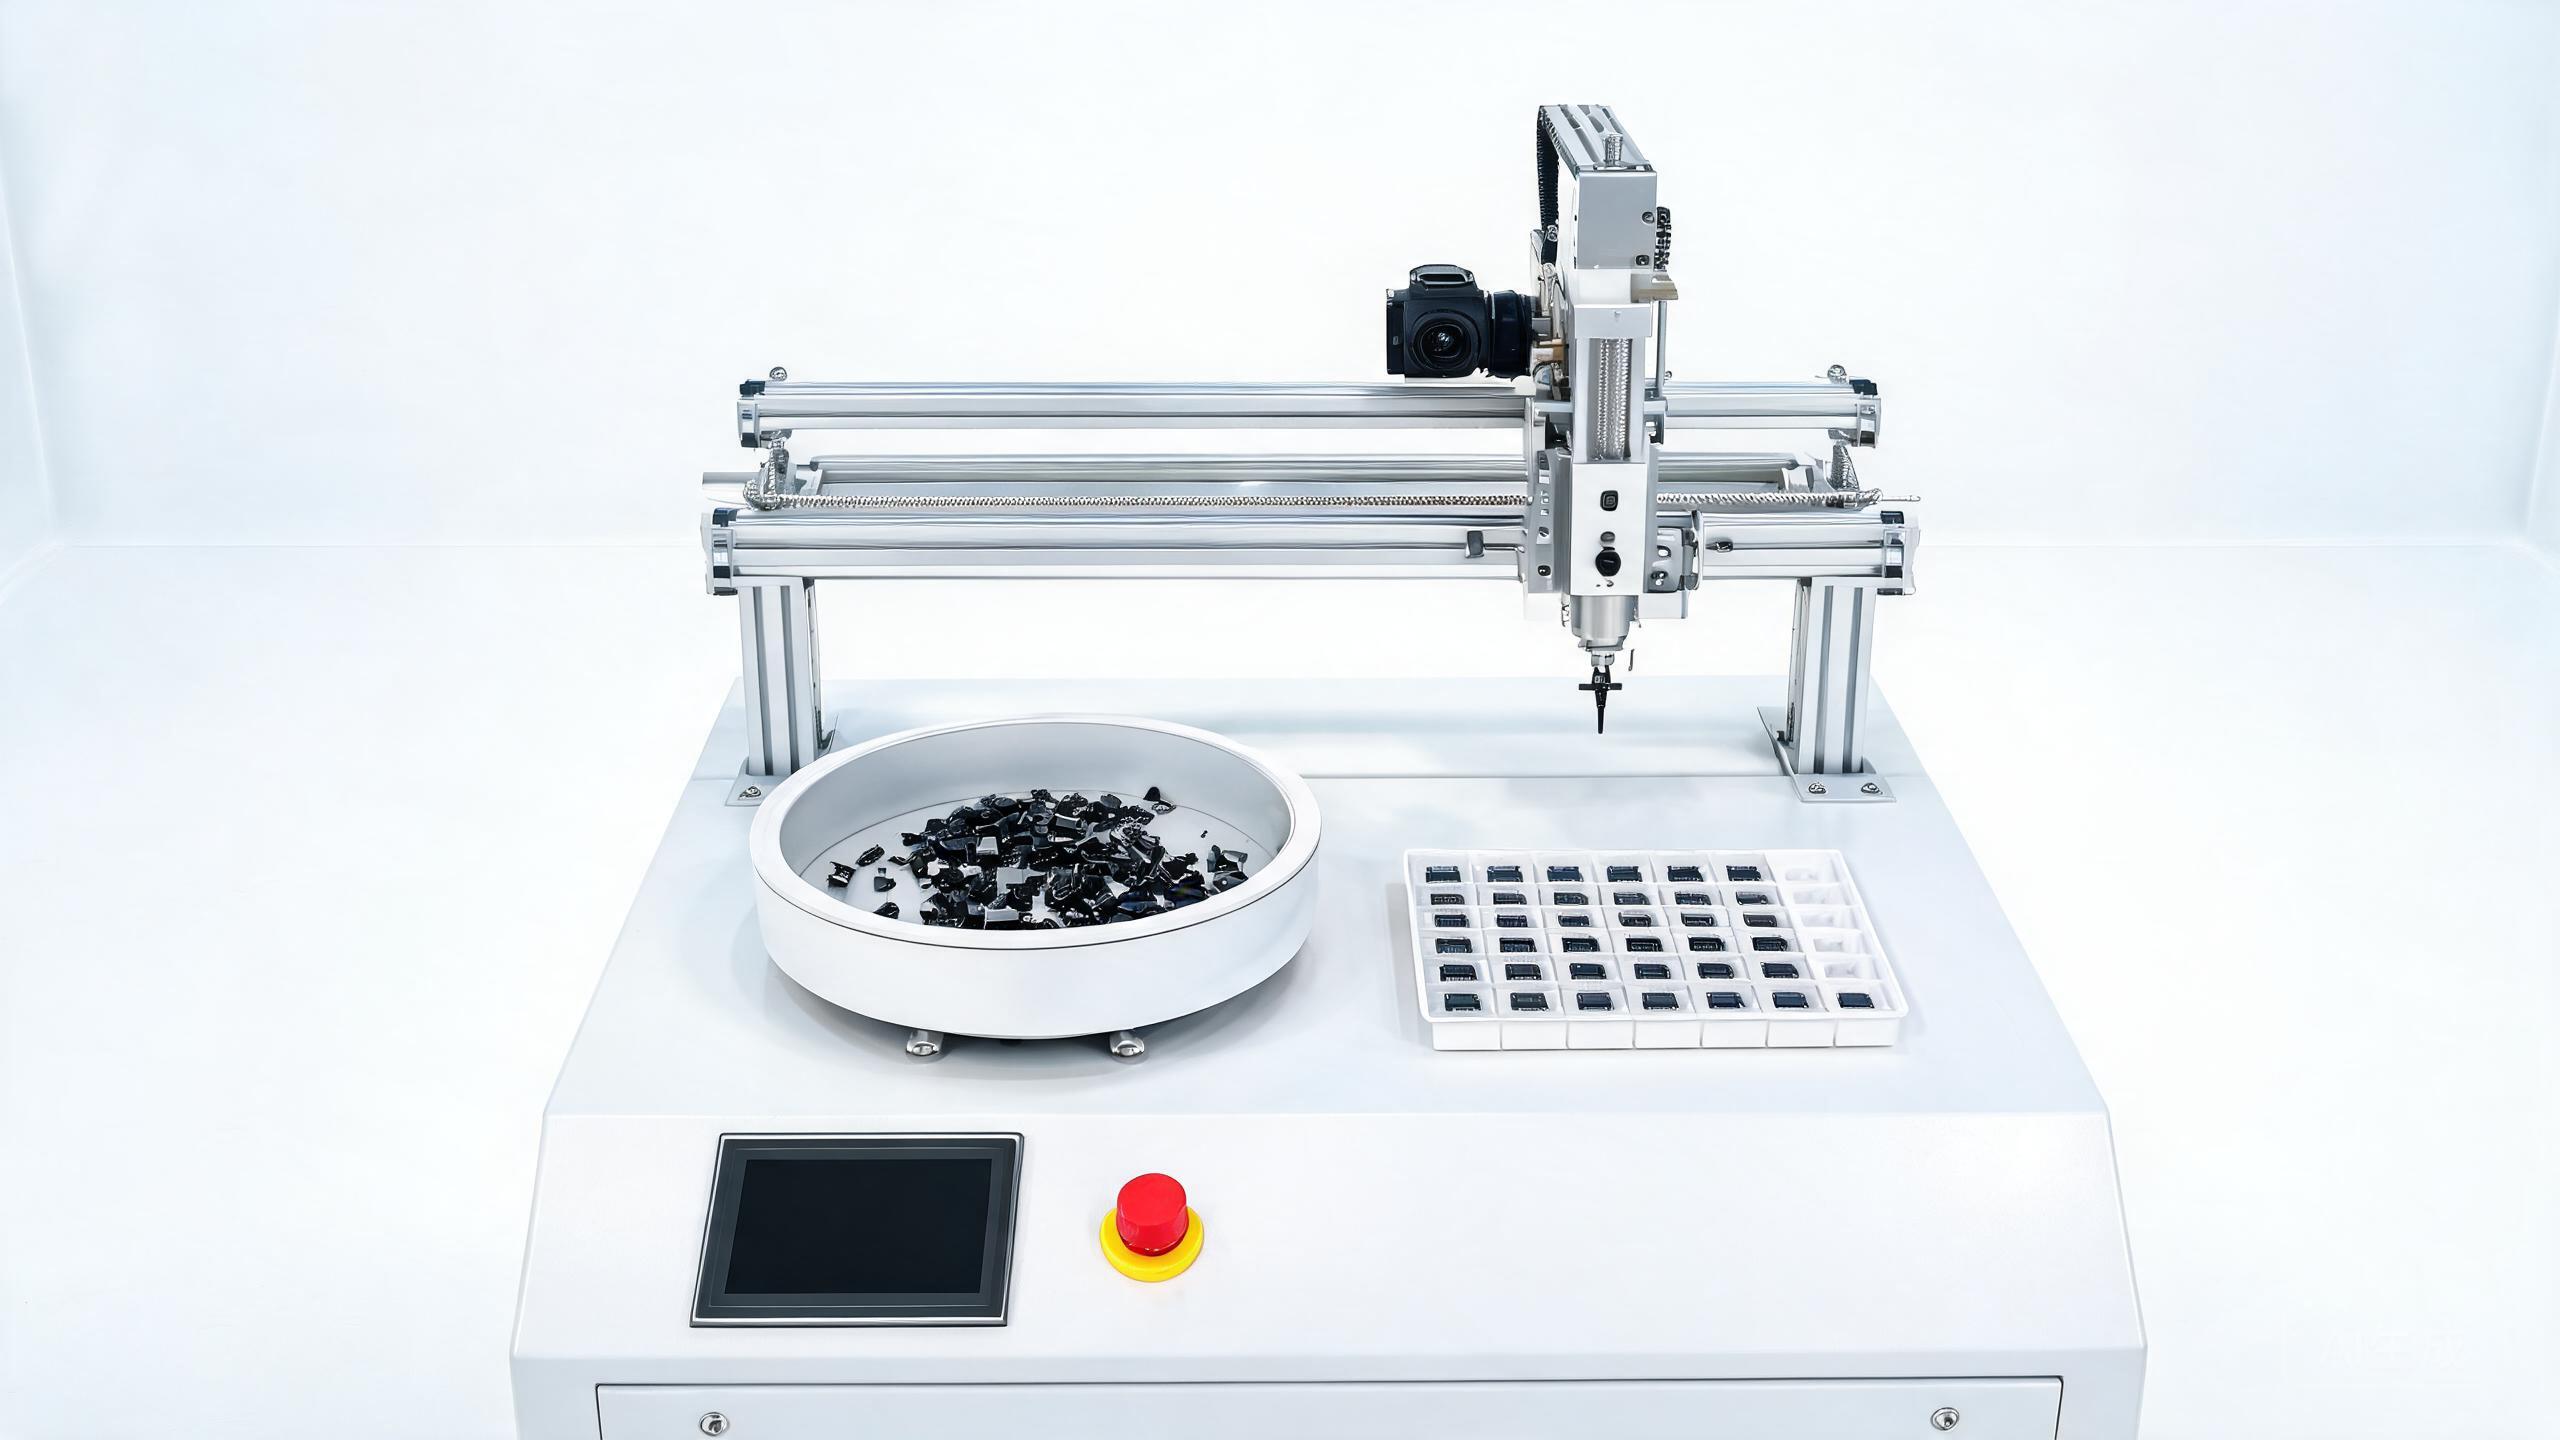
柔性摆盘机(Flexible Tray Arranger)是 3C 与半导体小件后道工序的关键设备,负责将散料按规定阵列整齐摆放到料盘 / 载具中,供贴装、检测、包装等后段工序直接取用。设备以 XY 龙门 为主运动,带动 4 个 ZR 吸嘴头 在供料盘与摆盘区之间高速往复:视觉系统支持定点拍照与飞行拍照双模式,由 HY7800 硬件位置比较微秒级触发,运动中即可完成散乱来料定位;每个吸嘴头由独立 Z 轴完成升降取放,独立 R 轴支持 0–360° 任意角度,在 XY 运动过程中跟随飞拍结果同步旋转纠正料件姿态,4 头同步吸取、同步摆放,再精准放入料盘格位。
传统方案将 Z / R 的脉冲线、编码器线、IO 线全部穿入随动坦克链,线束多达十几根,长期高速弯折后屏蔽层断裂、外皮磨损,短路停机频发。本方案采用 HY7800 + MC800C 双控制器架构:XY 主轴归电柜内的 HY7800 点位卡控制,4 个吸嘴头共 8 轴(4Z + 4R)由就近安装的单台 MC800C 驱控一体直接驱动,拖链内只剩网线与电源,问题从根源解决。
散料旋转供料 → 定点 / 飞拍双模式视觉定位 → XY 龙门带动 4 个 ZR 吸嘴头同步吸取,R 轴 0–360° 运动中跟随飞拍结果同步旋转纠正 → 料盘阵列 4 件同步摆放;坦克链内仅 1 根网线 + 1 组电源随动
4 个 ZR 吸嘴头随 XY 龙门每秒数次往复,随动线的寿命与多头协同精度,决定设备稼动率与摆盘良率
传统方案 Z/R 脉冲线、编码器线、限位与真空 IO 线十几根全部穿入坦克链,千万次往复弯折后屏蔽断裂、外皮磨破,短路停机、撞机风险高。
4 个吸嘴头每秒同步完成多次"移动—下压—真空—提升"循环,XY 起停冲击与 4 头 ZR 动作必须紧凑协同,任何等待都会直接拉低摆盘产能。
料盘格位间距小、盘体浅,长期高频运行后定位偏差累积,易出现叠料、偏格、蹭边,要求点位精准、重复定位稳定。
不规则料盘、多种工件姿态混排,客户换型频繁,要求视觉坐标与运动参数调试简单、新料件导入快,减少停线时间。
上位机 PC 经 PCI 总线直控电柜内的 HY7800 点位卡,经 10/100M 以太网直控就近安装的单台 MC800C;XY 在电柜侧驱动,4 个 ZR 头在运动端本地驱动,穿坦克链的仅 1 根网线 + 1 组电源
HY7800 点位卡安装于电柜内,由上位机 PC 经 PCI 总线直控,输出 6MHz 高频脉冲控制 XY 伺服驱动器,点位运动起停快、定位准,供料盘与摆盘区间高速往复、重复定位稳定;需要两轴联动时由硬件执行单段直线插补即可,编程调试简单。
MC800C 随吸嘴头就近安装,4 个吸嘴头的 8 轴(4Z + 4R)脉冲线与真空 IO 线全部在运动头本地完成;穿坦克链的只有 1 根网线和 1 组电源,弯折寿命长,彻底消除破皮短路。
MC800C 内置 4 路闭环 + 4 路开环步进驱动,单机同步驱动 4 个吸嘴头:4 个 Z 轴高速升降取放、4 个 R 轴支持 0–360° 任意角度并跟随飞拍结果在运动中同步旋转纠正、4 路真空阀 IO 一体控制,经以太网直接接受上位机调度,与 XY 节拍紧凑同步。
双控制器分工明确:主轴追求高速高精点位,末端 4 头同步取放、走线极简、动作紧凑
HY7800 点位卡基于 DSP+FPGA,6MHz 高频脉冲输出与硬件直线插补,点位运动起停快、定位准,XY 龙门往复高效,单段直线插补即可覆盖摆盘联动需求;一维 / 二维硬件位置比较微秒级触发相机,定点拍照与飞行拍照双模式自由切换,运动中拍照不占节拍。
单台 MC800C 内置 4 路闭环 + 4 路开环步进驱动与 8 入 8 出 IO,一次驱动 4 个吸嘴头的 8 个 Z / R 轴,脉冲线不出运动头,省去外部驱动器,头部体积小、抗干扰强;4 个 R 轴支持 0–360° 任意角度,跟随视觉飞拍结果在运动中同步旋转纠正,到位即摆正,无需停等。
随动仅 1 根网线 + 1 组电源,替代传统十几根脉冲 / 编码器 / IO 线缆,长期往复弯折不破损,维护换线次数大幅下降。
上位机 PC 经 PCI 总线直控 HY7800、经 10/100M 以太网直控 MC800C,视觉坐标统一调度,4 头 ZR 动作跟随 XY 节拍,飞拍定位、同步取放、摆盘一气呵成。
既解决拖链磨损破皮的设备顽疾,又以高规格运动控制保障摆盘节拍与良率